

自己写飞控
需要:uBotAerial 0.1.x(含依赖 uBotCore),并启用引擎插件 EnhancedInput
写一个 uBot Flight Controller 子类,让物理无人机用它的输出驱动电机,替换内置的串级飞控。
控制器是一个对象,放进 uBot Multirotor Dynamics 的 Flight Controller 属性,并让它的 Supports Control Mode 对要接管的模式返回 true,就生效。运行时也可以换:
连线:
- Event BeginPlay 的 执行,连到 Set Flight Controller 的 执行
- Movement 的 Movement,连到 Set Flight Controller 的 Target
- MyController 的 MyController,连到 Set Flight Controller 的 New Controller
- 变量的类型是自己写的控制器子类的一个实例。
Event BeginPlay
UE 引擎 · 中文界面:事件开始运行
Event when play begins for this actor.
输出
- 执行
查看参考AActor.ReceiveBeginPlay
Movement
组件或变量引用。在 Components 面板里把 Movement 拖进事件图即可得到它。
输出
- Movement
uBot Multirotor Dynamics对象引用
MyController
组件或变量引用。在 Components 面板里把 MyController 拖进事件图即可得到它。
输出
- MyController
uBot Flight Controller对象引用
Set Flight Controller
Target is uBot Multirotor Dynamics · UBotAerial
替换飞控,并立即重置它。传入空值时回退到内置的级联飞控。
输入
- 执行
- Target
uBot Multirotor Dynamics对象引用 - New Controller
uBot Flight Controller对象引用
输出
- 执行
查看参考UUBotMultirotorDynamicsComponent.SetFlightController
-
新建子类
新建
uBot Flight Controller的蓝图子类或 C++ 子类。 -
实现
Compute Motor Commands输入真值状态
State、当前模式的设定值Setpoint和时间Delta Seconds,输出Out Motor Commands:按电机顺序的 0 到 1 的指令,每个转子一个值。默认按推力比例解释,转速 = 最大转速 × √指令(Motor Command Mapping为Thrust时)。 -
选用它
在物理无人机的
Movement组件里,从Flight Controller的下拉列表选这个类;或像上图那样调用Set Flight Controller。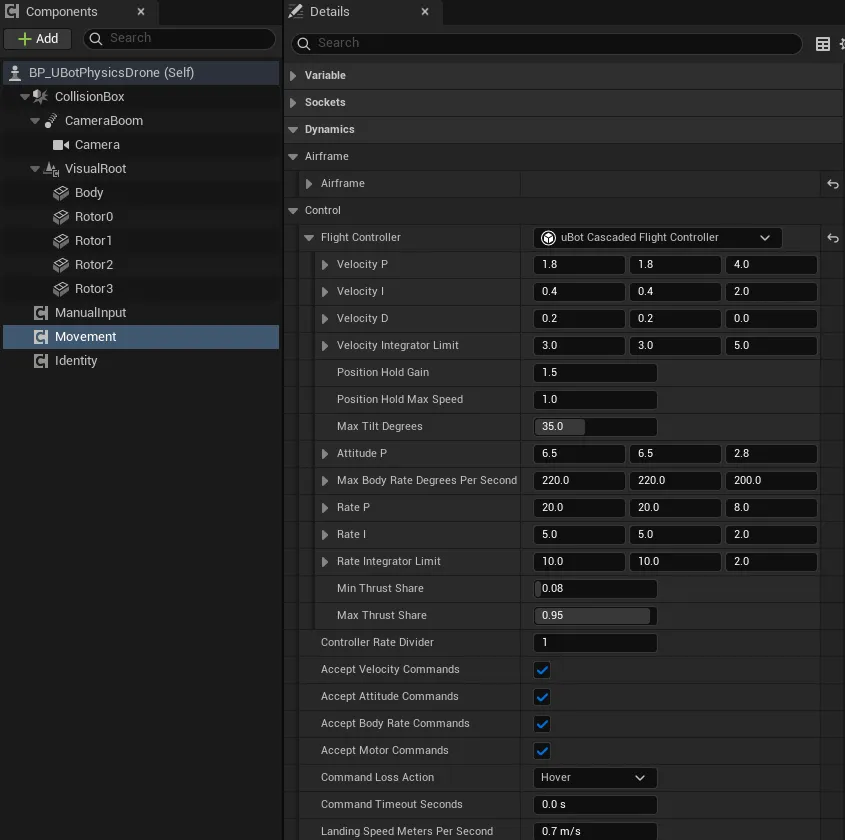
-
实现
Supports Control Mode对要接管的模式返回
true。基类默认对所有模式返回false,返回false的模式改用内置飞控,所以不重写它,Compute Motor Commands永远不会被调用。 -
按需实现
Reset Controller清空积分器等记忆并取得机架。
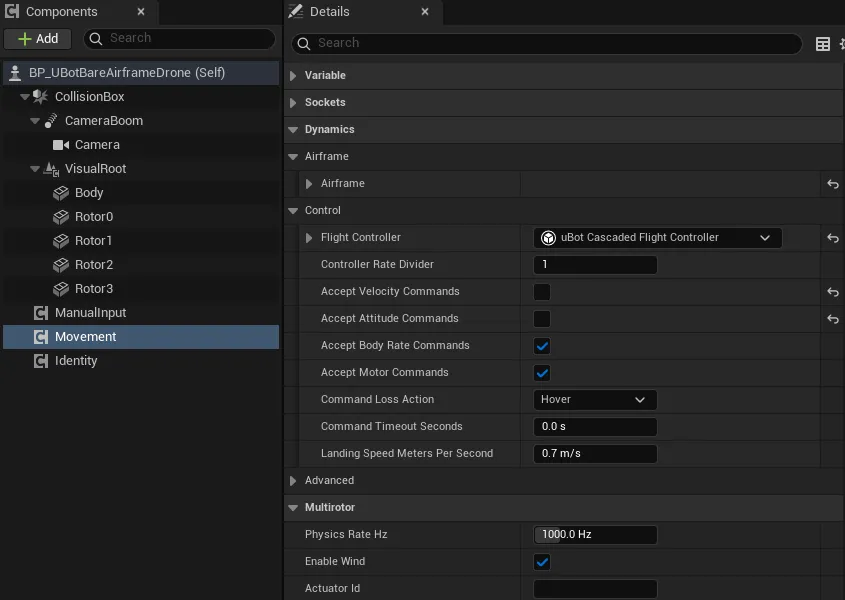
不想在 UE 里写飞控时,用裸机级示例配合 uBotROS 的飞行指令,从 ROS 2 下发角速度或电机指令。裸机级示例的 Movement 里,Accept Velocity Commands 和 Accept Attitude Commands 是关闭的:
三个函数的约定:
| 函数 | 说明 |
|---|---|
Compute Motor Commands |
每个物理步(或每 Controller Rate Divider 步)调用一次,返回每个转子一个 0 到 1 的指令(推力比例,转速 = 最大转速 × √指令),按电机序号。Delta Seconds 是到下一次调用的时间 |
Reset Controller |
可选。在首次使用、更换控制器、控制模式切换、Reset Flight 之后,在下一次计算前调用 |
Supports Control Mode |
必须实现:对要接管的模式返回 true,返回 false 的模式由内置飞控代飞 |
Setpoint(UBot Flight Setpoint)按模式生效的字段:
| 模式 | 字段 |
|---|---|
Velocity |
Velocity Meters Per Second(世界系)、Yaw Rate Radians Per Second、Hold Position、Hold Position Meters |
Attitude |
Orientation、Use Yaw Rate、Yaw Rate Radians Per Second(Use Yaw Rate 为 true 时生效)、Use Thrust、Normalized Thrust、Vertical Velocity Meters Per Second |
BodyRate |
Body Rate Radians Per Second、Use Thrust、Normalized Thrust、Vertical Velocity Meters Per Second |
悬停、Land 和速度指令都是 Velocity 模式的设定值。Supports Control Mode 对 Velocity 返回 false 时由内置飞控处理,返回 true 时由你的控制器处理。
角速度是机体系的,按 UE 的旋向:+Z 向右偏航。电机模式不经过控制器。
Movement 上的 Controller Rate Divider(默认 1)让控制器每隔这么多个物理步运行一次,其间保持上一次的指令;此时 Delta Seconds 是这么多个步长,物理频率 1000 Hz、除数为 4 时是 0.004 s。
内置的 uBot Cascaded Flight Controller 是级联结构,每种模式从自己那一级进入:
| 模式 | 经过的环节 |
|---|---|
Velocity |
速度环 → 姿态环 → 角速度环 → 推力分配 |
Attitude |
姿态环 → 角速度环 → 推力分配 |
BodyRate |
角速度环 → 推力分配 |
常用增益(默认值按默认机架和 1 kHz 调整):
| 属性 | 默认值 | 作用 |
|---|---|---|
Velocity P |
(1.8, 1.8, 4.0) | 速度环比例增益(世界系 X、Y、Z) |
Attitude P |
(6.5, 6.5, 2.8) 1/s | 姿态环比例增益(机体系 X、Y、Z) |
Rate P |
(20, 20, 8) 1/s | 角速度环比例增益 |
Max Tilt Degrees |
35° | 速度环要求的最大倾角 |
Max Body Rate Degrees Per Second |
(220, 220, 200)°/s | 姿态环要求的最大角速度 |
用 Get Hover Motor Command 可以得到悬停所需的归一化指令,作为自己控制器的起点,见 物理无人机的指令与控制模式。其余增益见 uBot Cascaded Flight Controller。
- 蓝图控制器在每个物理步(默认 1 kHz)经过蓝图虚拟机运行,开销大:写成 C++ 子类,或调大
Controller Rate Divider。 - 返回的指令个数不等于电机数时,电机停转,日志只报一次错。非有限值按 0 处理,其余限幅到 0 到 1。
- 让
Supports Control Mode对Velocity返回true,控制器就接管悬停、Land和速度指令,速度设定值要自己处理。 - C++ 子类重写
ComputeMotorCommands_Implementation、ResetController_Implementation和SupportsControlMode_Implementation;插件的 README 里有一个只飞角速度指令的完整例子。
- uBot Flight Controller:基类的全部函数。
- uBot Multirotor Dynamics:
Set Flight Controller和Flight Controller属性。 - 物理无人机的指令与控制模式:指令怎样变成设定值。