

里程计
需要:uBotSensor 0.1.x(含依赖 uBotCore)
用里程计传感器(uBot Odometry Sensor)读取一个组件相对起点的位姿和速度,并了解噪声、漂移、协方差和状态码的作用。
里程计每采样一次就触发 On Odometry Data Updated。下面的图在样本有效时打印离起点的距离,单位是米:
连线:
- On Odometry Data Updated (Odometry) 的 Data,连到 Break UBot Odometry Sensor Data 的 UBot Odometry Sensor Data
- On Odometry Data Updated (Odometry) 的 执行,连到 Branch 的 执行
- Break UBot Odometry Sensor Data 的 Has Velocity,连到 Branch 的 Condition
- Break UBot Odometry Sensor Data 的 Position Meters,连到 Vector Length 的 A
- Vector Length 的 Return Value,连到 To String (Float) 的 In Double
- To String (Float) 的 Return Value,连到 Print String 的 In String
- Branch 的 True,连到 Print String 的 执行
- 选中节点,在「Details」面板里取消勾选不用的字段,引脚就会隐藏。
- 只有
Valid样本的Has Velocity为 true。
On Odometry Data Updated (Odometry)
uBot Odometry Sensor · UBotSensor
每次里程计采样后触发,包括无效样本。Data 是本次的完整数据。
输出
- 执行
- Data
UBot Odometry Sensor Data结构体
查看参考UUBotOdometrySensorComponent.OnOdometryDataUpdated
Break UBot Odometry Sensor Data
UBotSensor
把 UBot Odometry Sensor Data 拆成帧头、坐标系名、位姿、本地速度、协方差和 Has Velocity。
输入
- UBot Odometry Sensor Data
UBot Odometry Sensor Data结构体
输出
- Header
UBot Frame Header结构体 - Odometry Frame Id
String - Child Frame Id
String - Position Meters
Vector - Orientation Quaternion
Quat结构体 - Linear Velocity Local Meters Per Second
Vector - Angular Velocity Local Rad Per Second
Vector - Pose Covariance
Float (double)数组 - Twist Covariance
Float (double)数组 - Has Velocity
Boolean
查看参考Break:FUBotOdometrySensorData
Branch
UE 引擎 · 中文界面:分支
Branch Statement If Condition is true, execution goes to True, otherwise it goes to False
输入
- 执行
- Condition
Boolean
输出
- True
- False
查看参考K2Node_IfThenElse
Vector Length
UE 引擎 · 中文界面:向量长度
Returns the length of the vector
输入
- A
Vector
输出
- Return Value
Float (double)
查看参考UKismetMathLibrary.VSize
To String (Float)
UE 引擎 · 中文界面:转换为字符串(浮点)
Converts a double value to a string
输入
- In Double
Float (double)
输出
- Return Value
String
查看参考UKismetStringLibrary.Conv_DoubleToString
Print String
UE 引擎 · 中文界面:打印字符串
Prints a string to the log, and optionally, to the screen If Print To Log is true, it will be visible in the Output Log window. Otherwise it will be logged only as 'Verbose', so it generally won't show up.
输入
- 执行
- In String
String - Print to Screen
Boolean - Print to Log
Boolean - Text Color
Linear Color结构体 - Duration
Float - Key
Name
输出
- 执行
查看参考UKismetSystemLibrary.PrintString
默认跟踪 Actor 的根组件。不想用事件时,在 Event Tick 里调用 Get Latest Odometry Data 读最近一次的数据,后面的连法相同。
-
添加组件
在「Components」面板点「Add」,搜索
uBot Odometry Sensor。默认跟踪 Actor 的根组件,所以组件摆在哪里不影响输出。 -
选择跟踪对象(可选)
要跟踪别的组件时,在「Details」面板「Odometry」类别的「Tracking」子类别里设置
Custom Tracked Component。留空就跟踪 Actor 的根组件。 -
设置坐标系名(可选)
Odometry Frame Id默认是odom,Child Frame Id默认是base_link,两者都写入输出数据。它们在「Odometry」类别的「Frames」子类别里。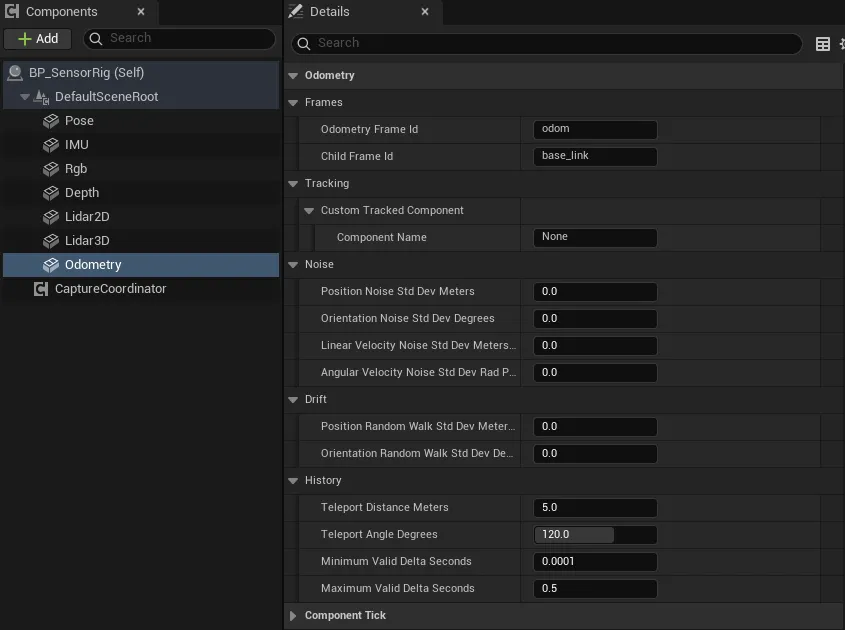
-
设置噪声和漂移(可选)
默认没有噪声。需要时先勾选
Noise Enabled,再填写「Odometry」类别的「Noise」和「Drift」子类别里的参数。 -
连蓝图
选中组件,在「Details」面板底部「Events」区点
On Odometry Data Updated旁的「+」,照上图连线。
跟踪与坐标系
Section titled “跟踪与坐标系”| 属性 | 默认值 | 作用 |
|---|---|---|
Custom Tracked Component |
空 | 要跟踪的组件;为空时跟踪 Actor 的根组件 |
Odometry Frame Id |
odom |
写入输出数据的里程计坐标系名;为空时用 odom |
Child Frame Id |
base_link |
写入输出数据的被跟踪坐标系名;为空时用 base_link |
Update Rate Hz |
30 | 采样频率,单位 Hz |
Sensor Id、Frame Id |
odometry_sensor、odom |
写入帧头的标识 |
通用属性(Auto Start、Noise Enabled 等)见传感器通用用法。
下面的参数都在 Noise Enabled 打开时才起作用,而且只作用在 Valid 样本上:
| 属性 | 默认值 | 作用 |
|---|---|---|
Position Noise Std Dev Meters |
0 | 位置白噪声,单位 m |
Orientation Noise Std Dev Degrees |
0 | 朝向白噪声,单位度 |
Linear Velocity Noise Std Dev Meters Per Second |
0 | 线速度白噪声,单位 m/s |
Angular Velocity Noise Std Dev Rad Per Second |
0 | 角速度白噪声,单位 rad/s |
Position Random Walk Std Dev Meters Per Sqrt Second |
0 | 位置漂移的随机游走,单位 m/√s |
Orientation Random Walk Std Dev Degrees Per Sqrt Second |
0 | 朝向漂移的随机游走,单位度/√s |
白噪声每个样本重新抽取。漂移是累积的:每个样本给位置和朝向的漂移量加一个量级为 σ√Δt 的随机量(Δt 是样本间隔),所以误差随时间越来越大。起点重设时漂移清零。
状态判定的阈值
Section titled “状态判定的阈值”| 属性 | 默认值 | 作用 |
|---|---|---|
Teleport Distance Meters |
5 | 相邻两个样本间位移超过它,判为瞬移,单位 m |
Teleport Angle Degrees |
120 | 相邻两个样本间转角超过它,判为瞬移,单位度 |
Minimum Valid Delta Seconds |
0.0001 | 样本间隔小于它,样本无效,单位 s |
Maximum Valid Delta Seconds |
0.5 | 样本间隔大于它,样本无效,单位 s |
Get Latest Odometry Data 返回 UBot Odometry Sensor Data,用 Break UBot Odometry Sensor Data 拆开:
| 字段 | 单位 | 说明 |
|---|---|---|
Header |
帧头,Frame Id 默认是 odom |
|
Odometry Frame Id、Child Frame Id |
里程计坐标系名和被跟踪坐标系名 | |
Position Meters |
m | 被跟踪组件相对起点的位置,轴向取起点时的朝向 |
Orientation Quaternion |
被跟踪组件相对起点的朝向 | |
Linear Velocity Local Meters Per Second |
m/s | 线速度,轴向是被跟踪组件当前朝向的本地轴向 |
Angular Velocity Local Rad Per Second |
rad/s | 角速度,轴向同上 |
Pose Covariance、Twist Covariance |
位姿和速度的协方差,各 36 个数,见下 | |
Has Velocity |
只有 Valid 样本为 true |
起点是启动传感器(或 Reset Odometry、瞬移、间隔无效)时被跟踪组件的位姿,所以输出与世界坐标无关。需要世界坐标下的位置时,用位姿传感器。
On Odometry Data Updated:每次采样都触发,引脚Data,包括无效样本。Get Latest Odometry Data:返回最近一次的数据,不会触发采样。Sample Odometry:立即采样一次,样本为Valid时返回 true。Reset Odometry:把起点设为被跟踪组件现在的位姿,清零漂移,并按Random Seed重置随机序列;下一个样本是Warming Up。Get Tracked Component:返回正在跟踪的组件。
Pose Covariance 和 Twist Covariance 各是 36 个 Float (double) 的数组,表示 6×6 的对角矩阵,其余元素为 0:
| 数组 | 下标 | 内容 | 单位 |
|---|---|---|---|
Pose Covariance |
0、7、14 | 位置方差,Position Noise Std Dev Meters 的平方 |
m² |
Pose Covariance |
21、28、35 | 朝向方差,Orientation Noise Std Dev Degrees 换成弧度后的平方 |
rad² |
Twist Covariance |
0、7、14 | 线速度方差 | (m/s)² |
Twist Covariance |
21、28、35 | 角速度方差 | (rad/s)² |
协方差只由四个白噪声参数算出,随机游走漂移不计入。Noise Enabled 关闭时也照样填写,每个样本都有,包括无效样本。
Status |
Valid |
什么时候 |
|---|---|---|
Warming Up |
false | 启动或 Reset Odometry 之后的第一个样本,没有速度 |
Valid |
true | 位移、转角和间隔都正常 |
Invalid Delta Time |
false | 与上一个样本的间隔小于 Minimum Valid Delta Seconds 或大于 Maximum Valid Delta Seconds |
Teleport Detected |
false | 相邻样本间位移超过 Teleport Distance Meters,或转角超过 Teleport Angle Degrees |
Error |
false | 没有可跟踪的组件;同时触发 On Sensor Error |
Disabled |
false | Sensor Enabled 为 false;只触发 On Sensor Sampled |
Invalid Delta Time 和 Teleport Detected 会把起点重设为当前位置,并清掉这一次的位置、朝向和速度。下一个样本直接就是 Valid,位置从 0 重新开始。
- 位置和朝向是相对起点的,起点重设后会回到 0。要连续的世界位置,用位姿传感器,或自己累加。
- 采样间隔不能超过
Maximum Valid Delta Seconds(0.5 s)。Update Rate Hz低于 2 Hz 时每个样本都无效,起点每次都被重设;要低频采样就同时调大它。 - 自动采样运行时不要再手动调用
Sample Odometry。它和自动样本在同一仿真时刻时,间隔小于Minimum Valid Delta Seconds,起点会被重设。 - 瞬移的判据是相邻两个样本的位移和转角,不是速度。30 Hz 时 5 m 对应 150 m/s,高速载具要调大阈值。
- 速度由相邻样本的位置差分得到,是被跟踪组件的本地轴向,不是世界轴向。
- 被跟踪组件的世界缩放不是 1 时,
Position Meters会被缩放,不再是真实的米数。 - 数据保持 UE 的轴向,位置从厘米换算成米。需要 ROS 约定时,见坐标系与单位。
- 所有属性在蓝图里只读,要在「Details」面板里设置。
- uBot Odometry Sensor:全部节点和属性。
- UBot Odometry Sensor Data:每个字段的含义。
- 帧头与采样状态:
Valid和状态码。 - 传感器通用用法:启动、停止、手动采样和通用事件。