

连接与状态
需要:uBotROS 0.1.x(含依赖 uBotCore、uBotSensor)
了解 UE 怎样连到 ubot_ros_bridge:地址和端口在哪里设置,连接有哪几种状态,断线后怎样重连,连不上时怎样排查。
每个 Game 或 PIE 世界有一个 UBot ROSBridge Subsystem,负责这个世界的 TCP 连接。连上和断开都有事件,可以直接在蓝图里提示:
连线:
- On Bridge Connected 的 执行,连到 Print String 的 执行
- On Bridge Disconnected 的 执行,连到 Print String 的 执行
- On Bridge Disconnected 的 Reason,连到 Print String 的 In String
- 子系统的事件要先用
Bind Event绑定到一个自定义事件,图里画的就是这个自定义事件。
On Bridge Connected
UBot ROSBridge Subsystem · UBotROS
与桥的握手完成时触发,每次重连之后都会触发。
输出
- 执行
查看参考UUBotROSBridgeSubsystem.OnBridgeConnected
Print String
UE 引擎 · 中文界面:打印字符串
Prints a string to the log, and optionally, to the screen If Print To Log is true, it will be visible in the Output Log window. Otherwise it will be logged only as 'Verbose', so it generally won't show up.
输入
- 执行
- In String
String - Print to Screen
Boolean - Print to Log
Boolean - Text Color
Linear Color结构体 - Duration
Float - Key
Name
输出
- 执行
查看参考UKismetSystemLibrary.PrintString
On Bridge Disconnected
UBot ROSBridge Subsystem · UBotROS
已建立的连接结束时触发(连接丢失、协议错误或调用 Disconnect),Reason 是原因。
输出
- 执行
- Reason
String
查看参考UUBotROSBridgeSubsystem.OnBridgeDisconnected
Print String
UE 引擎 · 中文界面:打印字符串
Prints a string to the log, and optionally, to the screen If Print To Log is true, it will be visible in the Output Log window. Otherwise it will be logged only as 'Verbose', so it generally won't show up.
输入
- 执行
- In String
String - Print to Screen
Boolean - Print to Log
Boolean - Text Color
Linear Color结构体 - Duration
Float - Key
Name
输出
- 执行
查看参考UKismetSystemLibrary.PrintString
Reason 是断开的原因。事件只在已建立的连接结束时触发,连接尝试失败不会触发 On Bridge Disconnected。
-
启动桥
按准备 ROS 2 端启动
ubot_ros_bridge,看到listening on日志。 -
检查地址和端口
打开「Edit > Project Settings > Plugins > uBot ROS」,
Bridge Host和Bridge Port默认是127.0.0.1和 8268。桥和 UE 在同一台机器上,包括 Windows 到 WSL,不用改。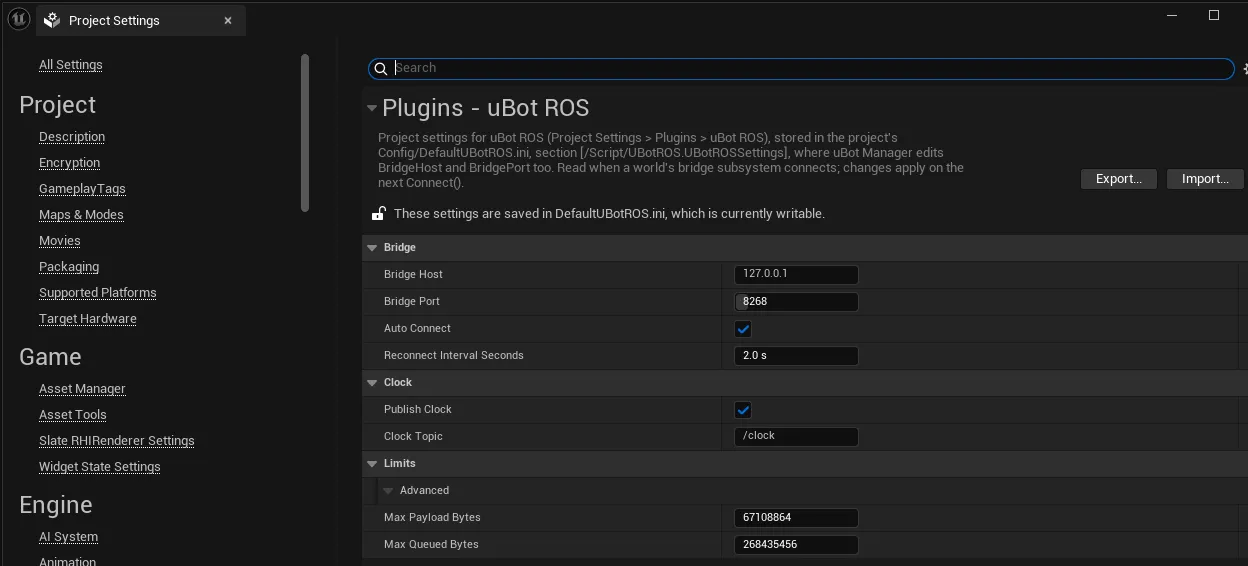
uBot Manager 的「设置 > ROS 桥接」读写同一个文件里的这两项。
-
运行
点「Play」。
Auto Connect默认开启,世界开始时自动连接,输出日志里出现uBot ROS bridge: connected to 127.0.0.1:8268。编辑器的 uBot 面板(「Window > uBot」)的「Runtime」分区里,「ROS bridge」一项同时显示已连接和
host:port。
关闭 Auto Connect 后,由蓝图决定什么时候连。Connect To 只对当前世界生效,不改项目设置:
连线:
- Event BeginPlay 的 执行,连到 Connect To 的 执行
- UBot ROSBridge Subsystem 的 Return Value,连到 Connect To 的 Target
- 右键搜索
Get UBotROSBridgeSubsystem(在「World Subsystems」分类下)取得当前世界的子系统。
Event BeginPlay
UE 引擎 · 中文界面:事件开始运行
Event when play begins for this actor.
输出
- 执行
查看参考AActor.ReceiveBeginPlay
UBot ROSBridge Subsystem
这个节点没有登记在 API 数据里(inline 节点),引脚未经校验。
输入
无
输出
- Return Value
UBot ROSBridge Subsystem对象引用
inline 节点:未在 data/api 中登记
Connect To
Target is UBot ROSBridge Subsystem · UBotROS
连到指定的主机和端口,只对当前世界生效,不改项目设置。
输入
- 执行
- Target
UBot ROSBridge Subsystem对象引用 - Host
String - Port
Integer
输出
- 执行
查看参考UUBotROSBridgeSubsystem.ConnectTo
在「Project Settings > Plugins > uBot ROS」的「Bridge」分类里,全部设置见uBotROS 设置项:
| 属性 | 默认值 | 作用 |
|---|---|---|
Bridge Host |
127.0.0.1 |
桥的地址,IP 或主机名 |
Bridge Port |
8268 | 桥的 TCP 端口,范围 1 到 65535 |
Auto Connect |
true | Game 或 PIE 世界开始时自动连接 |
Reconnect Interval Seconds |
2 s | 连接失败或断开后的重试间隔,最小 0.05 s |
Get Bridge Status 返回 EUBot ROSBridge Status,uBot 面板的「Runtime」分区把它显示成「ROS bridge」(中文界面为「ROS 桥接」):
Get Bridge Status |
含义 | uBot 面板 |
|---|---|---|
Disabled |
没有在连接:调用了 Disconnect,或 Auto Connect 关闭且没调用过 Connect |
已断开(信息) |
Connecting |
正在尝试第一次连接,等待桥的握手应答 | 正在连接 |
Connected |
握手完成,可以收发数据 | 已连接 |
Error |
最近一次连接尝试失败,或已建立的连接断开,每 Reconnect Interval Seconds 重试;地址无效时也是 Error,但不重试,改正设置后要重新 Connect |
已断开(警告) |
| 节点 | 作用 |
|---|---|
Is Bridge Connected |
握手完成后为 true |
Get Last Bridge Error |
最近一次失败、断开或协议错误的原因,没有时为空 |
Get Bridge Endpoint |
正在连接(或最后连过)的 host:port,从没连过时为空 |
Connect |
按项目设置连接;对同一个地址重复调用什么也不做 |
Connect To |
连到指定的 Host 和 Port,只对当前世界生效 |
Disconnect |
关闭连接并停止重连,丢弃还没发出的数据 |
On Bridge Connected |
握手完成时触发,每次重连之后都会触发 |
On Bridge Disconnected |
已建立的连接结束时触发(连接丢失、协议错误或 Disconnect),Reason 是原因 |
- UE 每 2 s 发一次
PING;10 s 没有收到桥的任何数据,就断开并重连。一次连接尝试最长 3 s。 - 连接失败或断开后,每
Reconnect Interval Seconds重试,直到连上或调用Disconnect。 - 重连后,UE 先发出全部
ADVERTISE,再发出全部SUBSCRIBE(id 不变),然后是断开期间排队的 reliablePUBLISH,握手完成后最后重新发布合并的/tf_static。 - 断开期间,best_effort 数据直接丢弃;reliable 数据排队,总量受
Max Queued Bytes限制。已经交给 socket 的帧会丢失。 - UE 断开时,桥会销毁它的话题,ROS 2 侧的订阅者要能处理发布者重新出现。
面板、日志和 Manager
Section titled “面板、日志和 Manager”- 连接失败或断开时,uBot 面板的「Problems」分区出现问题
rosBridgeUnreachable(Could not connect to ubot_ros_bridge at <地址>.),连上或调用Disconnect后清除。 - 一次 PIE 或游戏运行结束时,状态写入
<Project>/Saved/uBot/status.json。 - uBot Manager 的「问题」视图在「上次运行」标签里显示同一个问题,快速修复是「打开 ROS 设置」;那里的「测试连接」会做一次 TCP 连接。
连不上或没有数据时,按下表排查:
| 现象 | 原因与处理 |
|---|---|
日志 cannot reach ubot_ros_bridge at <地址>,状态一直是 Error |
桥没有启动,或地址、端口不一致。对照桥启动日志里的 listening on;跨机器时检查防火墙和端口占用 |
日志 invalid bridge endpoint |
Bridge Host 为空,或端口不在 1 到 65535 之间 |
状态是 Connected,ROS 2 里没有数据 |
订阅者用了 reliable,而传感器话题是 best_effort;两边的 ROS_DOMAIN_ID 不同;没有订阅者的话题默认不发送,见发布传感器数据 |
桥日志 idle timeout 或 no HELLO |
UE 被调试器暂停或网络中断,UE 会自动重连;需要长时间断点调试时,给桥加 --idle-timeout-seconds 0 |
桥回复 too_many_clients |
已有 32 个连接(默认 max_clients):关闭过的 PIE 会话还没释放,或多个 UE 进程共用一个桥 |
桥回复 unknown_type |
ROS 2 侧没有安装对应的消息包,或没有 source 自定义消息所在的工作空间 |
桥回复 qos_conflict 或 type_conflict |
同一个话题被不同的客户端以不同的 QoS 或类型声明 |
- 地址、端口、重连间隔和队列限制在连接启动时读取。对同一个地址再调用
Connect什么也不做,要让新的重连间隔或队列限制生效,先Disconnect再Connect。 uBot ROS Sensor Bridge在发布器建好后就进入Ready,不等桥连上。断开持续约 2 s 后,它在日志里记一条 Warning。- 同时开多个 PIE 窗口就是多个连接;不同世界发布同一个话题时,类型和 QoS 必须一致。
- UBot ROSBridge Subsystem:全部节点和事件。
- uBotROS 设置项:地址、端口、重连间隔和队列限制。
- 准备 ROS 2 端:启动桥,WSL 与网络。
- 协议说明:握手、PING 和重连的细节。