

发布传感器数据
需要:uBotROS 0.1.x(含依赖 uBotCore、uBotSensor)
给 Actor 加上 uBot ROS Sensor Bridge,把它身上的 uBot 传感器发布成 ROS 2 话题,并了解话题、消息和 QoS 的细节。
Sensor Bridge 自动发现所属 Actor 上的 uBot 传感器,为每个传感器建一个发布器。发布器建好或配置出错时,组件触发事件:
连线:
- On ROSBridge Ready (ROSBridge) 的 执行,连到 Print String 的 执行
- On ROSBridge Error (ROSBridge) 的 执行,连到 Print String 的 执行
- On ROSBridge Error (ROSBridge) 的 Error Message,连到 Print String 的 In String
- 话题冲突、重复的 Frame Id 等配置错误都从这里报告。
On ROSBridge Ready (ROSBridge)
uBot ROS Sensor Bridge · UBotROS
发布器建好、组件进入 Ready 时触发。
输出
- 执行
查看参考UUBotROSSensorBridgeComponent.OnROSBridgeReady
Print String
UE 引擎 · 中文界面:打印字符串
Prints a string to the log, and optionally, to the screen If Print To Log is true, it will be visible in the Output Log window. Otherwise it will be logged only as 'Verbose', so it generally won't show up.
输入
- 执行
- In String
String - Print to Screen
Boolean - Print to Log
Boolean - Text Color
Linear Color结构体 - Duration
Float - Key
Name
输出
- 执行
查看参考UKismetSystemLibrary.PrintString
On ROSBridge Error (ROSBridge)
uBot ROS Sensor Bridge · UBotROS
配置有问题、组件进入 Error 时触发,Error Message 是原因。
输出
- 执行
- Error Message
String
查看参考UUBotROSSensorBridgeComponent.OnROSBridgeError
Print String
UE 引擎 · 中文界面:打印字符串
Prints a string to the log, and optionally, to the screen If Print To Log is true, it will be visible in the Output Log window. Otherwise it will be logged only as 'Verbose', so it generally won't show up.
输入
- 执行
- In String
String - Print to Screen
Boolean - Print to Log
Boolean - Text Color
Linear Color结构体 - Duration
Float - Key
Name
输出
- 执行
查看参考UKismetSystemLibrary.PrintString
-
给 Actor 加传感器
在同一个 Actor 上添加要发布的 uBot 传感器:位姿、里程计、IMU、2D 激光雷达、3D 激光雷达、RGB 相机和深度相机。
-
添加 Sensor Bridge
在「Components」面板点「Add」,搜索
uBot ROS Sensor Bridge,重命名为ROSBridge。组件只搜索所属 Actor 本身和它的组件,不搜索子 Actor。属性在「Details」面板的「U Bot ROS」类别下,分为 Identity、Lifecycle、Publishing、TF、Topics 和 QoS 几个子类别: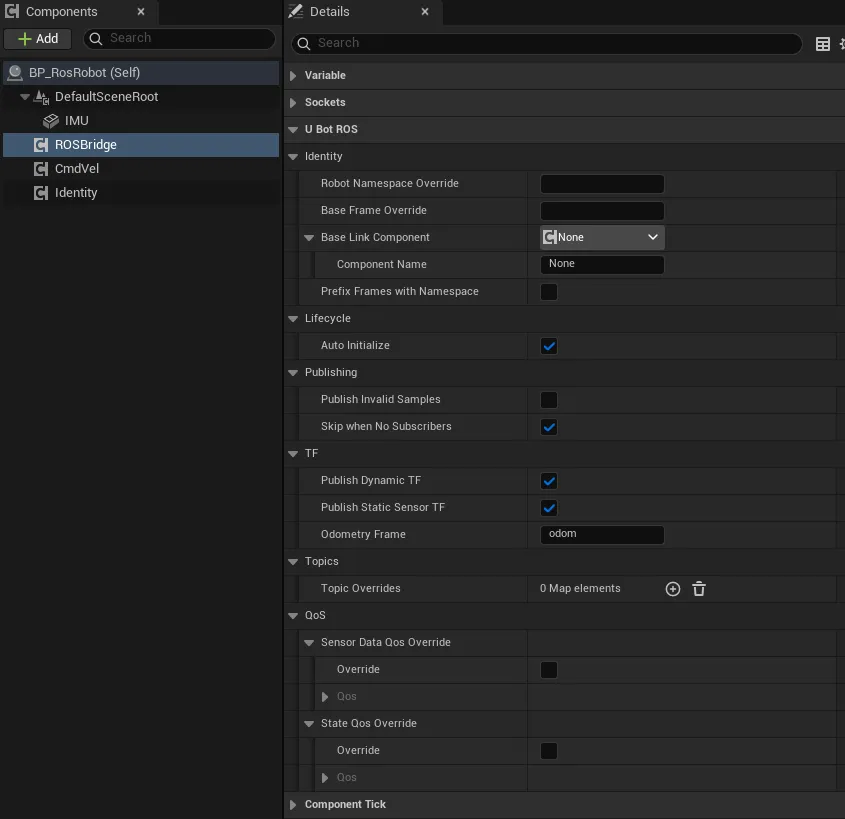
-
命名机器人(可选)
再添加
uBot Identity,把Namespace设成robot1,话题就是/robot1/...。不加的话,命名空间取净化后的 Actor 名,见标识与命名。 -
连事件
选中
ROSBridge,在「Details」面板的「Events」区点On ROSBridge Ready和On ROSBridge Error旁的「+」,照上图连线。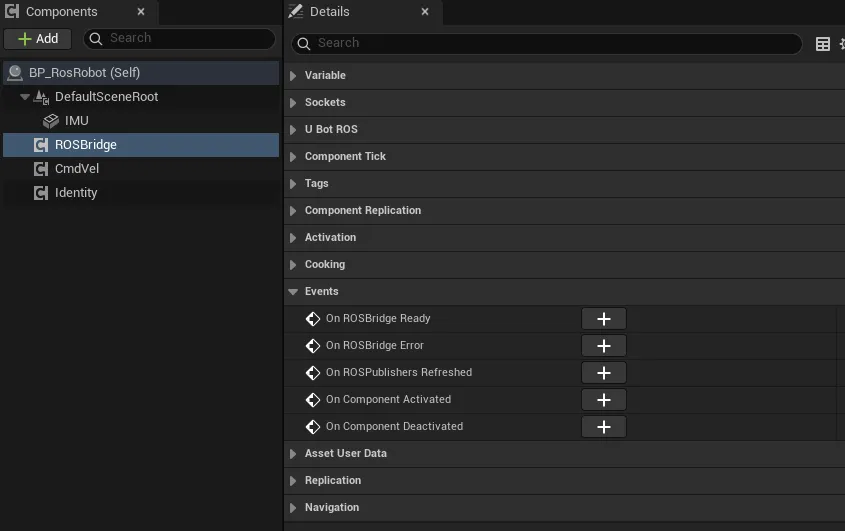
-
运行并查看
先启动桥(见准备 ROS 2 端),再点「Play」。输出日志里出现
ROS sensor bridge '...' on '...' ready: namespace '/robot1', N sensor(s), M topic(s),ROS 2 里用ros2 topic list查看话题。
| 属性 | 默认值 | 作用 |
|---|---|---|
Robot Namespace Override |
空 | 空则用 uBot Identity 的命名空间;/ 表示根命名空间;每一段都会被净化 |
Base Frame Override |
空 | 空则用 uBot Identity 的基坐标系(默认 base_link) |
Prefix Frames with Namespace |
false | 所有 frame id 变成 <namespace>/<frame>,多机器人时避免重名,见 TF 与 /clock |
Publish Invalid Samples |
false | 是否也发布无效样本(比如 Warming Up) |
Skip when No Subscribers |
true | 桥报告某个话题没有订阅者时,不编码这个话题的消息;相机还跳过 GPU 读回 |
Topic Overrides |
空 | 按逻辑键替换默认话题,见下面的“话题覆盖” |
Sensor Data Qos Override |
不覆盖 | 覆盖传感器数据的 QoS,见下面的“QoS” |
State Qos Override |
不覆盖 | 覆盖位姿和里程计的 QoS |
Auto Initialize |
true | Begin Play 时自动初始化;关闭后调用 Restart ROSBridge |
TF 相关的 Publish Dynamic TF、Publish Static Sensor TF、Odometry Frame 和 Base Link Component 见 TF 与 /clock。
Topic Overrides 是一个 Map,键是逻辑键,值是 UBot ROSTopic Override:勾选 Override,再填 Topic。
| 传感器 | 逻辑键 | 同类型有多个时 |
|---|---|---|
| Pose | pose |
净化后的 Sensor Id |
| Odometry | odom |
净化后的 Sensor Id |
| IMU | imu |
净化后的 Sensor Id |
| 2D LiDAR | scan |
净化后的 Sensor Id |
| 3D LiDAR | lidar |
净化后的 Sensor Id |
| RGB 相机 | rgb_camera、rgb_camera.camera_info |
<SensorId>、<SensorId>.camera_info |
| 深度相机 | depth_camera、depth_camera.camera_info |
<SensorId>、<SensorId>.camera_info |
覆盖值按绝对话题处理:缺少前导 / 会补上,不再加命名空间。
默认话题是 /<namespace>/<路径>,下表只写路径。同一个 Actor 上同类型的传感器不止一个时,路径改用各自净化后的 Sensor Id;相机是 <SensorId>/image_raw 和 <SensorId>/camera_info。
| 传感器 | 默认路径 | ROS 类型 |
|---|---|---|
| Pose | pose |
geometry_msgs/msg/PoseStamped |
| Odometry | odom |
nav_msgs/msg/Odometry |
| IMU | imu/data |
sensor_msgs/msg/Imu |
| 2D LiDAR | scan |
sensor_msgs/msg/LaserScan |
| 3D LiDAR | lidar/points |
sensor_msgs/msg/PointCloud2 |
| RGB 相机 | camera/color/image_raw |
sensor_msgs/msg/Image(bgra8) |
| RGB 相机 | camera/color/camera_info |
sensor_msgs/msg/CameraInfo |
| 深度相机 | camera/depth/image_raw |
sensor_msgs/msg/Image(32FC1,米) |
| 深度相机 | camera/depth/camera_info |
sensor_msgs/msg/CameraInfo |
消息头里的 frame_id 取自传感器的属性:
| 传感器 | frame_id |
默认值 |
|---|---|---|
| Pose | Reference Frame Id |
world |
| Odometry | header 用 Odometry Frame Id,child_frame_id 用 Child Frame Id |
odom、base_link |
| IMU、2D / 3D LiDAR | Frame Id |
imu_sensor、lidar_2d、lidar_3d |
| RGB / 深度相机 | <Frame Id>_optical |
rgb_camera_optical、depth_camera_optical |
消息内容的要点:
| 消息 | 要点 |
|---|---|
| 全部 | 时间戳是传感器采样时的仿真时间,见 TF 与 /clock |
PointCloud2 |
无组织点云(height = 1),小端;字段 x、y、z(float32,偏移 0 / 4 / 8)、intensity(float32,12)、ring(uint16,16)、time(float32,18),point_step = 22;帧里没有强度时 intensity 为 0;所有坐标有限时 is_dense 为 true |
LaserScan |
按 ROS 约定镜像,角度向左为正;未命中的样本为 +inf;帧里有强度时一并发布 |
Image |
RGB 是 bgra8,step = 宽 × 4;深度是 32FC1,单位米,无效像素为 0 |
CameraInfo |
理想针孔相机:plumb_bob,d 为 5 个 0,K 和 P 由 Fx、Fy、Cx、Cy 得到,R 为单位阵 |
Odometry、Imu |
位置、速度、朝向和角速度换算成 ROS 约定,协方差按轴换号,见坐标系与单位 |
传感器话题默认用传感器数据 QoS。位姿和里程计是状态,用状态 QoS;相机内参不受覆盖影响。
| 名称 | Reliability | Durability | Depth | 用于 |
|---|---|---|---|---|
| 传感器数据 | Best Effort | Volatile | 5 | IMU、2D / 3D LiDAR、图像 |
| 状态 | Reliable | Volatile | 10 | 位姿、里程计 |
| 相机内参 | Reliable | Volatile | 1 | camera_info |
Sensor Data Qos Override 和 State Qos Override 是 UBot ROSQos Override:勾选 Override,再填 Qos 的 Reliability、Durability 和 Depth(1 到 1000)。/tf、/tf_static、/clock 和 cmd_vel 的 QoS 见各自的页面。
| 节点 | 作用 |
|---|---|
Is ROSBridge Ready |
状态是 Ready 时为 true |
Get ROSBridge Status |
EUBot ROSSensor Bridge Status:Uninitialized、Initializing、Ready、Error、Stopped |
Get ROSBridge Error |
最近一次配置错误的文字 |
Get Discovered Sensor Count |
有发布器的传感器个数 |
Get Active Publisher Topics |
已声明的全部话题,排序后的字符串数组 |
Get Resolved Namespace |
默认话题用的命名空间,已净化,没有前导 /;根命名空间为空 |
Get Resolved Base Frame Id |
实际发布的基坐标系,开了前缀时带命名空间 |
Refresh Sensor Publishers |
重新发现传感器并重建发布器;组件没在运行时,会先初始化 |
Restart ROSBridge、Stop ROSBridge |
重新初始化,或拆掉全部发布器(状态变为 Stopped) |
On ROSBridge Ready |
发布器建好之后触发 |
On ROSBridge Error |
配置有问题时触发,Error Message 是原因 |
On ROSPublishers Refreshed |
Refresh Sensor Publishers 成功之后触发,Publisher Count 是现在声明的话题数 |
下面这些情况会让组件进入 Error:记录日志、触发 On ROSBridge Error,不发布任何话题。
- 话题不是合法的绝对 ROS 名称:只能用
A-Za-z0-9_和/,每一段不能以数字开头,不超过 255 个字符。 - 同一个话题被分配了两次。
- 传感器的
Sensor Id或Frame Id为空。 - 同类型传感器里
Sensor Id重复,或者任意两个传感器的Frame Id重复。 - 基坐标系或里程计坐标系解析不出来。
- 组件在发布器建好后就进入
Ready,不等桥连上。断开期间 best_effort 数据直接丢弃,reliable 数据排队,见连接与状态。 - 没有订阅者的话题默认不编码、不发送,所以
ros2 topic list里有话题,不代表 UE 一直在发数据。传感器话题是 best_effort,自己写订阅者或在 RViz 里显示时,把 QoS 设为 best_effort。 - 话题频率就是传感器的
Update Rate Hz,没有额外的限频。图像和点云的编码在游戏线程完成,数据量大时降低分辨率或采样频率,并用ros2 topic hz和ros2 topic bw实测。 - 勾选
Override之后,Qos从 Best Effort / Volatile / 5 开始,改成你需要的值。 - 相机的 CPU 像素读回只在需要图像时才做:
Skip when No Subscribers开启时(默认),桥已连接而图像话题没有订阅者,就不读回;关闭它则每个样本都读回。图像话题是 best_effort,桥没连上时同样不读回。读回失败时只记一次 Warning。 - 没有对应发布器的传感器会被跳过。为自定义传感器添加发布器见为自定义传感器添加 ROS 发布器。
- uBot ROS Sensor Bridge:全部节点和属性。
- TF 与 /clock:传感器的 TF 和仿真时钟。
- 连接与状态:桥的连接状态和排查。
- 标识与命名:命名空间和 frame id 怎么确定。