

uBotROS 设置项
需要:uBotROS 0.1.x(含依赖 uBotCore、uBotSensor)
uBotROS 的设置在「Edit > Project Settings」里修改,设置表给出每一项的默认值和作用。
打开「Edit > Project Settings」,在左侧「Plugins」下找到「uBot ROS」。「Limits」分类里的两项是高级设置,要展开分类底部的箭头才显示。
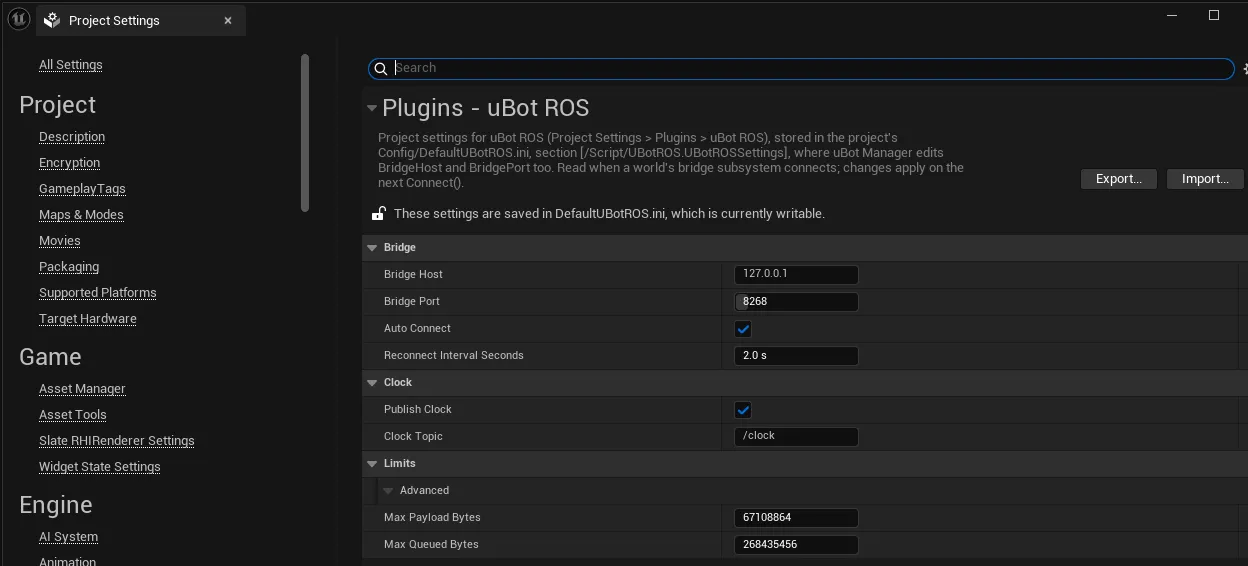
uBot Manager 的「设置 > ROS 桥接」读写同一个文件里的 Bridge Host 和 Bridge Port,其余设置只能在「Project Settings」里改。
| 分类 | 名称 | ini 键 | 默认值 | 作用 |
|---|---|---|---|---|
| 「Bridge」 | Bridge Host |
BridgeHost |
127.0.0.1 |
桥的地址,IP 或主机名;主机名在后台线程里解析,优先使用 IPv4 结果 |
| 「Bridge」 | Bridge Port |
BridgePort |
8268 | 桥的 TCP 端口,范围 1 到 65535 |
| 「Bridge」 | Auto Connect |
bAutoConnect |
true | Game 或 PIE 世界开始时自动连接;关闭后,从蓝图调用 Connect 或 Connect To |
| 「Bridge」 | Reconnect Interval Seconds |
ReconnectIntervalSeconds |
2 s | 连接失败或断开后的重试间隔,最小 0.05 s |
| 「Clock」 | Publish Clock |
bPublishClock |
true | 桥已连接时,每个世界 Tick 发布一条 rosgraph_msgs/msg/Clock |
| 「Clock」 | Clock Topic |
ClockTopic |
/clock |
/clock 的话题,必须是绝对话题;勾选 Publish Clock 后才能编辑 |
| 「Limits」 | Max Payload Bytes |
MaxPayloadBytes |
67108864(64 MiB) | 单帧负载上限,需与桥的 max_payload_bytes 一致,最小 1024 |
| 「Limits」 | Max Queued Bytes |
MaxQueuedBytes |
268435456(256 MiB) | 等待发送的数据和等待分发的接收消息的字节预算,最小 65536 |
Max Queued Bytes超出时,先丢弃最旧的 best_effort 数据,再拒绝新的 reliable 数据并警告。它小于Max Payload Bytes+ 12 时,连接时自动提高到这个值,并记一条警告。- 地址、端口、重连间隔和
Max Payload Bytes、Max Queued Bytes在连接启动时读取;Publish Clock和Clock Topic每个 Tick 重新读取。 - 对同一个地址重复调用
Connect什么也不做。要让新的重连间隔或队列限制生效,先Disconnect再Connect,见连接与状态。
uBot ROS Sensor Bridge 和 uBot ROS Velocity Command 的属性存在 Actor 或蓝图里,不在这里,见发布传感器数据和接收 cmd_vel。
设置保存在工程的 Config/DefaultUBotROS.ini,[/Script/UBotROS.UBotROSSettings] 段,随工程一起提交:
[/Script/UBotROS.UBotROSSettings]BridgeHost=127.0.0.1BridgePort=8268- uBot Manager 只改
BridgeHost和BridgePort两行,其余内容不变;没有安装 uBotROS 的工程,使用 uBot Manager 自己保存的值。 - 插件目录里自带的
Config/DefaultUBotROS.ini只放 CoreRedirects(旧插件名称的重定向),是另一个文件,不用改。 - 早期版本把这些设置写在
Config/DefaultEngine.ini。现在只读取DefaultUBotROS.ini,DefaultEngine.ini里的这一段不再生效,升级后设置会回到默认值。把整段剪切到DefaultUBotROS.ini,或在「Project Settings」里重新设置一遍。